Размер шрифта
Цвет фона и шрифта
Изображения
Озвучивание текста
Обычная версия сайта
Cайт производства
Технологии вашего успеха
роботы для бизнеса
и образования
8 800 555 84 28
8 800 555 84 28
E-mail
info@robort.ru
Адрес
121059, г. Москва, ул. Киевская, дом 7, корпус 2, подъезд №7
Режим работы
Пн. – Пт.: с 10:00 до 19:00
Каталог
  • Бионические роботы-собаки
    • Unitree
    • DEEPRobotics
    • Petoi
    • Weilan
    • Роботы с лидаром
    • Роботы-обходчики
    • Роботы собаки с искусственным интеллектом
    • Роботы с голосовым управлением
    • Роботы с камерой для видеонаблюдения
  • Роботы для образования
    • Роботы для профессиональной разработки
    • Роботы для университетов
    • Роботы для школьного образования
  • Сервисные роботы
    • Keenon Robotics
    • Pudu Robotics
    • Роботы коты-официанты
    • Роботы с экраном
  • Роботы для гостинично-ресторанного бизнеса
    • Роботы помощники
    • Роботы-доставщики
    • Роботы-официанты
    • Роботы-уборщики
    • Роботы-промоутеры
  • Роботы-манипуляторы
    • Коллаборативные роботы
    • Мобильные роботы-манипуляторы
    • Промышленные роботы-манипуляторы
    • Роборуки манипуляторы
  • Роботы-уборщики
    • Гостиничные роботы-уборщики
    • Офисные роботы-уборщики
    • Промышленные роботы-уборщики
  • Роботы для развлечений
    • Колесные и гусеничные роботы
    • Коллекционные роботы
    • Роботы-игрушки
    • Роботы-собаки
    • Человекоподобные роботы
  • Роботы-гуманоиды
    • Unitree
    • Agibot
    • Noetix
    • Ubtech
    • Роботы с искусственным интеллектом
  • Логистические и складские роботы
    • Роботы грузчики
  • Аксессуары
    • Зарядные станции
    • Кисти
    • Сенсоры
    • Лидары
    • Грипперы
  • Колесные и гусеничные роботы
    • AgileX
    • Elephant Robotics
  • Программируемые роботы
    • Программное обеспечение
Аренда
  • Аренда Keenon DinerBot T10
  • Аренда Unitree G1
  • Аренда Unitree Go2 Air
  • Аренда Unitree Go2 Pro
  • Аренда Unitree Go1 Pro
  • Аренда DeepRobotics Lite3 Venture
  • Аренда Pudu BellaBot
  • Аренда Pudu KettyBot
Проекты
  • Гостиницы и рестораны
  • Образование
  • Промышленность
  • Ритейл
  • Склады и логистика
  • Строительство
Статьи
Гарантия и поддержка
Компания
  • О компании
  • Производители
Контакты
0
0
Cайт производства
Технологии вашего успеха
роботы для бизнеса
и образования
  • Производители
  • Вопрос-ответ
  • Доставка и оплата
  • ...
    8 800 555 84 28
    8 800 555 84 28
    E-mail
    info@robort.ru
    Адрес
    121059, г. Москва, ул. Киевская, дом 7, корпус 2, подъезд №7
    Режим работы
    Пн. – Пт.: с 10:00 до 19:00
    Каталог
    Unitree R1 — гуманоид, который навсегда поменяет рынок робототехники!
    Аренда Unitree G1 для корпоративных мероприятий и частных событий
    Узнайте всё о роботехнике и роботах в нашем блоге
    • Бионические роботы-собаки
      • Unitree
      • DEEPRobotics
      • Petoi
      • Weilan
      • Роботы с лидаром
    • Роботы для образования
      • Роботы для профессиональной разработки
      • Роботы для университетов
      • Роботы для школьного образования
    • Сервисные роботы
      • Keenon Robotics
      • Pudu Robotics
      • Роботы коты-официанты
      • Роботы с экраном
    • Роботы для гостинично-ресторанного бизнеса
      • Роботы помощники
      • Роботы-доставщики
      • Роботы-официанты
      • Роботы-уборщики
      • Роботы-промоутеры
    • Роботы-манипуляторы
      • Коллаборативные роботы
      • Мобильные роботы-манипуляторы
      • Промышленные роботы-манипуляторы
      • Роборуки манипуляторы
    • Роботы-уборщики
      • Гостиничные роботы-уборщики
      • Офисные роботы-уборщики
      • Промышленные роботы-уборщики
    • Роботы для развлечений
      • Колесные и гусеничные роботы
      • Коллекционные роботы
      • Роботы-игрушки
      • Роботы-собаки
      • Человекоподобные роботы
    • Роботы-гуманоиды
      • Unitree
      • Agibot
      • Noetix
      • Ubtech
      • Роботы с искусственным интеллектом
    • Логистические и складские роботы
      • Роботы грузчики
    • Аксессуары
      • Зарядные станции
      • Кисти
      • Сенсоры
      • Лидары
      • Грипперы
    • Колесные и гусеничные роботы
      • AgileX
      • Elephant Robotics
    • Программируемые роботы
      • Программное обеспечение
    Аренда
    • Аренда Keenon DinerBot T10
    • Аренда Unitree G1
    • Аренда Unitree Go2 Air
    • Аренда Unitree Go2 Pro
    • Аренда Unitree Go1 Pro
    • Аренда DeepRobotics Lite3 Venture
    • Аренда Pudu BellaBot
    • Аренда Pudu KettyBot
    Проекты
    • Гостиницы и рестораны
    • Образование
    • Промышленность
    • Ритейл
    • Склады и логистика
    • Строительство
    Статьи
    Гарантия и поддержка
    Компания
    • О компании
    • Производители
    Контакты
      0
      0 Сравнение
      Cайт производства
      Каталог
      Unitree R1 — гуманоид, который навсегда поменяет рынок робототехники!
      Аренда Unitree G1 для корпоративных мероприятий и частных событий
      Узнайте всё о роботехнике и роботах в нашем блоге
      • Бионические роботы-собаки
        • Unitree
        • DEEPRobotics
        • Petoi
        • Weilan
        • Роботы с лидаром
      • Роботы для образования
        • Роботы для профессиональной разработки
        • Роботы для университетов
        • Роботы для школьного образования
      • Сервисные роботы
        • Keenon Robotics
        • Pudu Robotics
        • Роботы коты-официанты
        • Роботы с экраном
      • Роботы для гостинично-ресторанного бизнеса
        • Роботы помощники
        • Роботы-доставщики
        • Роботы-официанты
        • Роботы-уборщики
        • Роботы-промоутеры
      • Роботы-манипуляторы
        • Коллаборативные роботы
        • Мобильные роботы-манипуляторы
        • Промышленные роботы-манипуляторы
        • Роборуки манипуляторы
      • Роботы-уборщики
        • Гостиничные роботы-уборщики
        • Офисные роботы-уборщики
        • Промышленные роботы-уборщики
      • Роботы для развлечений
        • Колесные и гусеничные роботы
        • Коллекционные роботы
        • Роботы-игрушки
        • Роботы-собаки
        • Человекоподобные роботы
      • Роботы-гуманоиды
        • Unitree
        • Agibot
        • Noetix
        • Ubtech
        • Роботы с искусственным интеллектом
      • Логистические и складские роботы
        • Роботы грузчики
      • Аксессуары
        • Зарядные станции
        • Кисти
        • Сенсоры
        • Лидары
        • Грипперы
      • Колесные и гусеничные роботы
        • AgileX
        • Elephant Robotics
      • Программируемые роботы
        • Программное обеспечение
      Аренда
      • Аренда Keenon DinerBot T10
      • Аренда Unitree G1
      • Аренда Unitree Go2 Air
      • Аренда Unitree Go2 Pro
      • Аренда Unitree Go1 Pro
      • Аренда DeepRobotics Lite3 Venture
      • Аренда Pudu BellaBot
      • Аренда Pudu KettyBot
      Проекты
      • Гостиницы и рестораны
      • Образование
      • Промышленность
      • Ритейл
      • Склады и логистика
      • Строительство
      Статьи
      Гарантия и поддержка
      Компания
      • О компании
      • Производители
      Контакты
        8 800 555 84 28
        E-mail
        info@robort.ru
        Адрес
        121059, г. Москва, ул. Киевская, дом 7, корпус 2, подъезд №7
        Режим работы
        Пн. – Пт.: с 10:00 до 19:00
        0
        0
        Cайт производства
        Телефоны
        8 800 555 84 28
        E-mail
        info@robort.ru
        Адрес
        121059, г. Москва, ул. Киевская, дом 7, корпус 2, подъезд №7
        Режим работы
        Пн. – Пт.: с 10:00 до 19:00
        0
        0
        Cайт производства
        • Каталог
          • Каталог
          • Бионические роботы-собаки
            • Бионические роботы-собаки
            • Unitree
            • DEEPRobotics
            • Petoi
            • Weilan
            • Роботы с лидаром
            • Роботы-обходчики
            • Роботы собаки с искусственным интеллектом
            • Роботы с голосовым управлением
            • Роботы с камерой для видеонаблюдения
          • Роботы для образования
            • Роботы для образования
            • Роботы для профессиональной разработки
            • Роботы для университетов
            • Роботы для школьного образования
          • Сервисные роботы
            • Сервисные роботы
            • Keenon Robotics
            • Pudu Robotics
            • Роботы коты-официанты
            • Роботы с экраном
          • Роботы для гостинично-ресторанного бизнеса
            • Роботы для гостинично-ресторанного бизнеса
            • Роботы помощники
            • Роботы-доставщики
            • Роботы-официанты
            • Роботы-уборщики
            • Роботы-промоутеры
          • Роботы-манипуляторы
            • Роботы-манипуляторы
            • Коллаборативные роботы
            • Мобильные роботы-манипуляторы
            • Промышленные роботы-манипуляторы
            • Роборуки манипуляторы
          • Роботы-уборщики
            • Роботы-уборщики
            • Гостиничные роботы-уборщики
            • Офисные роботы-уборщики
            • Промышленные роботы-уборщики
          • Роботы для развлечений
            • Роботы для развлечений
            • Колесные и гусеничные роботы
            • Коллекционные роботы
            • Роботы-игрушки
            • Роботы-собаки
            • Человекоподобные роботы
          • Роботы-гуманоиды
            • Роботы-гуманоиды
            • Unitree
            • Agibot
            • Noetix
            • Ubtech
            • Роботы с искусственным интеллектом
          • Логистические и складские роботы
            • Логистические и складские роботы
            • Роботы грузчики
          • Аксессуары
            • Аксессуары
            • Зарядные станции
            • Кисти
            • Сенсоры
            • Лидары
            • Грипперы
          • Колесные и гусеничные роботы
            • Колесные и гусеничные роботы
            • AgileX
            • Elephant Robotics
          • Программируемые роботы
            • Программируемые роботы
            • Программное обеспечение
        • Аренда
          • Аренда
          • Аренда Keenon DinerBot T10
          • Аренда Unitree G1
          • Аренда Unitree Go2 Air
          • Аренда Unitree Go2 Pro
          • Аренда Unitree Go1 Pro
          • Аренда DeepRobotics Lite3 Venture
          • Аренда Pudu BellaBot
          • Аренда Pudu KettyBot
        • Проекты
          • Проекты
          • Гостиницы и рестораны
          • Образование
          • Промышленность
          • Ритейл
          • Склады и логистика
          • Строительство
        • Статьи
        • Гарантия и поддержка
        • Компания
          • Компания
          • О компании
          • Производители
        • Контакты
        • 0 Сравнение
        • 0 Корзина
        • 8 800 555 84 28
          • Телефоны
          • 8 800 555 84 28
        • 121059, г. Москва, ул. Киевская, дом 7, корпус 2, подъезд №7
        • info@robort.ru
        • Пн. – Пт.: с 10:00 до 19:00

        Обзор мягких и гибких роботов: от биомимикрии до промышленного использования

        Главная
        —
        Статьи
        —
        Блог
        —Обзор мягких и гибких роботов: от биомимикрии до промышленного использования
        Лимахин Алексей
        Руководитель проектов развития корпоративных связей
        11 минут
        19
        Дата публикации: 20 октября 2026
        Дата обновления: 20 октября 2026

        Мягкая робототехника — это направление, в котором роботы создаются из податливых материалов и гибких конструкций, чтобы безопаснее взаимодействовать с человеком, хрупкими предметами и сложной средой. Такие мягкие роботы интересны тем, что лучше подстраиваются под форму объекта, переносят контакт без жесткого удара и открывают новые возможности для медицины, промышленности и носимых систем. Именно сочетание гибкости, адаптивности и более безопасного контакта делает это направление одним из самых перспективных в современной робототехнике.

        Что такое мягкая робототехника?

        Под мягкой робототехникой обычно понимают роботов и исполнительные устройства, в конструкции которых важную роль играют эластичные материалы с высокой податливостью. В отличие от традиционных жестких машин с металлическими звеньями и шарнирами, здесь значительная часть движения возникает за счет контролируемой деформации оболочек, камер, волокон и эластомерных элементов. Поэтому гибкие роботы лучше работают там, где среда непредсказуема, а объект легко повредить.

        Чаще всего для таких систем используют силиконы, резины, термопластичные эластомеры, текстильные и композитные материалы, а также другие полимеры, которые можно растягивать, сжимать и многократно деформировать. Связь с биологией здесь прямая: инженеры часто ориентируются на мышцы, щупальца, хоботы, кожу и другие природные структуры, где движение достигается не жесткостью, а сочетанием мягкости и формы. Именно поэтому тема биомимикрии стала для мягкой робототехники не украшением, а одним из базовых инженерных подходов.

        Мягкая робототехника: принцип работы

        Фраза «мягкая робототехника принцип работы» означает довольно простую идею: робот двигается не только благодаря мотору и шарниру, а за счет управляемой деформации податливого тела. Если в мягкую камеру подать воздух или жидкость, она изгибается, удлиняется или сжимается. Если использовать электрически активные материалы, магнитные поля или фазовые переходы, меняется форма самого исполнительного элемента. Так создаются захват, шаг, изгиб, скручивание и другие движения.

        На практике применяются три основные группы приводов. Пневматические системы удобны для больших деформаций и мягкого контакта. Гидравлические — там, где нужно большее усилие и устойчивость формы. Электрические решения, включая диэлектрические эластомеры и другие активные материалы, интересны высокой скоростью отклика и возможностью более компактной интеграции, хотя для некоторых схем все еще остаются вопросы по напряжению, долговечности и стабильности. Управление в таких системах сложнее, чем у жестких роботов, потому что мягкое тело ведет себя нелинейно: оно растягивается, запаздывает и реагирует на температуру, влажность и циклическую нагрузку.

        Типы и конструкции мягких роботов

        По конструкции мягкие роботы можно условно разделить на несколько групп. Первая — полностью мягкие системы, где корпус и исполнительные элементы в основном сделаны из податливых материалов. Вторая — континуум-роботы, у которых нет привычной цепочки жестких звеньев, а есть непрерывно изгибающаяся структура. Третья — гибридные решения, где мягкие секции сочетаются с жесткими каркасами, направляющими, датчиками и приводами. Отдельную группу составляют биомиметические устройства, вдохновленные осьминогами, червями, рыбами, хоботами и другими живыми системами.

        Разница между ними в том, где нужен приоритет. Полностью мягкие системы хороши для безопасного контакта и адаптации. Континуум-решения полезны там, где важны маневренность и проход по сложной траектории. Гибридные конструкции дают более удобный компромисс между точностью, устойчивостью и податливостью. Поэтому в реальных задачах инженеры все чаще выбирают не «самый мягкий» вариант, а конструкцию под конкретную среду и режим нагрузки.

        Гибкие роботы биомиметического дизайна

        Биомимикрия в этой области работает как инженерская подсказка. Природа давно показала, как можно двигаться без жесткого скелета, удерживать предметы без повреждения и проходить через узкие пространства. Отсюда интерес к конструкциям, которые напоминают щупальца осьминога, мышцы, плавники, хоботы и мягкие сегментированные тела. Такие решения помогают создавать эластичные роботы, которые не просто копируют внешний вид живых организмов, а используют их принципы распределения нагрузки, захвата и движения.

        Гибридные роботы

        Гибридные роботы объединяют жесткие и мягкие компоненты в одной системе. Жесткая часть отвечает за базовую геометрию, опору или точность позиционирования, а мягкая — за безопасный контакт, адаптацию и компенсацию ошибок. Такой подход полезен там, где чисто мягкая система пока уступает по повторяемости или несущей способности. Современные исследования прямо показывают интерес к архитектурам с жесткими и мягкими компонентами, потому что они помогают объединить силу, стабильность и деликатное взаимодействие.

        Материалы и технологии в мягкой робототехнике

        Основа мягкой робототехники — правильный выбор материала. Наиболее часто используют силиконовые эластомеры, разные типы резин, термопластичные эластомеры, гидрогели, текстильные слои и композиты с армирующими волокнами. Силиконы особенно популярны потому, что сочетают гибкость, технологичность, химическую стойкость и сравнительно хорошую стабильность свойств. Но универсального материала здесь нет: для носимых систем, медицинских задач, промышленного захвата и микророботов требования будут разными.

        Производят такие элементы разными способами. Для прототипов и сложной геометрии широко используют трехмерную печать. Для серийных или лабораторных образцов — литье в форму, послойную сборку, ламинирование и комбинированные процессы. В последние годы публикации все чаще описывают именно совмещение материалов, сенсоров и каналов привода внутри одной детали, потому что это упрощает сборку и делает устройство компактнее.

        Механические свойства материалов для мягкой робототехники

        Для мягких систем особенно важны не только прочность и растяжимость, но и поведение при повторяющихся нагрузках. Циклическая нагрузка — это многократное сжатие, растяжение или изгиб в процессе работы. Если материал на каждом цикле немного меняет отклик, робот начинает двигаться уже не так точно, как в начале. К этому добавляются ползучесть, релаксация напряжений и зависимость свойств от температуры и влажности. Именно поэтому «мягкость» сама по себе не гарантирует надежность.

        Для инженера это означает простое правило: материал нужно выбирать не по каталожному впечатлению, а по реальным условиям эксплуатации. Если робот работает в жаре, под нагрузкой или делает тысячи повторяющихся циклов, поведение эластомера становится критически важным для долговечности и повторяемости движений. NIST отдельно подчеркивает, что для мягкой робототехники одной из больших задач остаются стандартизация измерений, тестирование материалов и более точное моделирование их поведения.

        Применение мягкой робототехники в различных отраслях

        Интерес к мягкой робототехнике растет потому, что она закрывает задачи, неудобные для классических жестких машин. Это прежде всего работа с хрупкими объектами, взаимодействие с телом человека, движение в ограниченном пространстве и безопасный контакт в переменной среде. Поэтому технология востребована сразу в нескольких направлениях: медицине, производстве, носимых системах, образовании и исследовательских платформах.

        Медицина и здравоохранение

        В медицине мягкие конструкции особенно полезны там, где нужно бережно контактировать с тканями. Обзоры по биомедицинской мягкой робототехнике относят сюда хирургические и диагностические инструменты, системы доставки, реабилитационные устройства, мягкие протезы и носимые помощники. Отдельное направление — беспроводные и миниатюрные системы для работы в труднодоступных областях организма, где важны гибкость, маневренность и снижение риска травмы.

        Промышленное производство

        В промышленности мягкие роботы особенно заметны в захвате и сортировке хрупких предметов, в упаковке, пищевой отрасли, работе с тонкими материалами и совместных сценариях рядом с человеком. Здесь мягкость дает не только деликатность, но и практическую экономию — часть задач можно решить более простым адаптивным захватом без сложной механики под каждый тип изделия. В этой логике мягкие системы можно рассматривать как важное дополнение к теме роботы гибких производственных систем: они повышают адаптивность линии там, где номенклатура продукции меняется, а объекты отличаются по форме и жесткости.

        Образовательные применения мягкой робототехники

        Для обучения мягкая робототехника удобна тем, что на одном проекте можно показать механику, материаловедение, управление, сенсорику и цифровое производство. В STEM программах это особенно ценно: студент видит, как выбор формы и материала напрямую меняет движение устройства. Эту роль хорошо отражает «Soft Robotics Toolkit», разработанный в «Harvard Biodesign Lab» как набор открытых ресурсов по проектированию, изготовлению, моделированию и управлению мягкими роботами.

        Гибкий робот-манипулятор

        Гибкий робот-манипулятор — это манипулятор, у которого рабочая часть может заметно изгибаться, адаптироваться к форме объекта и мягко распределять контактные усилия. Такие устройства бывают полностью мягкими, континуумными или гибридными. Их главное отличие от классических жестких манипуляторов — не только в материале, но и в способе взаимодействия: они лучше подходят для работы с нестабильными, тонкими и хрупкими объектами, а также в узких и сложных траекториях.

        Преимущество такого подхода — в сочетании маневренности и деликатности. Ограничение — в более сложном управлении и более трудном прогнозировании формы под нагрузкой. Поэтому сегодня развитие манипуляторов в мягкой робототехнике идет в сторону встроенных датчиков, замкнутого контура управления и гибридных архитектур, где мягкость сочетается с элементами жесткой кинематики.

        История развития мягкой робототехники

        Как отдельное направление мягкая робототехника сформировалась на стыке робототехники, материаловедения и биоинженерии. Ранние идеи опирались на простую мысль: для части задач роботу полезнее быть не жестким и точным любой ценой, а податливым и безопасным. Дальше интерес усилили исследования по пневматическим актуаторам, мягким захватам, активным полимерам и биомиметическим системам. За последние годы поле заметно расширилось — от лабораторных демонстраторов до носимых устройств, медицинских платформ и промышленных захватов.

        Преимущества и ограничения мягких роботов

        Сильные стороны технологии достаточно понятны. Это безопасный контакт с человеком и объектом, хорошая адаптация к форме, работа в непредсказуемой среде и возможность создавать новые типы носимых, медицинских и деликатных производственных систем. Во многих задачах мягкая конструкция позволяет упростить захват именно потому, что часть «вычислений» переносится в физику самой формы и материала.

        Но идеализировать технологию не стоит. Ограничения связаны с управлением, моделированием, повторяемостью, ресурсом материалов и точностью в некоторых сценариях. Мягкое тело сложнее описывать и контролировать, чем жесткую кинематику, а поведение эластомеров меняется со временем и условиями среды. Именно поэтому сегодня в повестке поля так заметны темы стандартизации, characterization, управления на основе данных и совмещения мягких и жестких компонентов.

        Будущее мягкой робототехники

        Дальнейшее развитие, вероятно, будет идти сразу по трем линиям: новые материалы, более зрелые системы управления и более тесная интеграция с ИИ. Уже сейчас в обзорах обсуждаются физический контроль, встроенная «материальная» логика поведения, самовосстанавливающиеся подходы, более надежные электроактивные материалы и автономные мягкие микросистемы. Для практики это означает одно: мягкая робототехника постепенно движется от впечатляющих прототипов к более устойчивым и полезным решениям.

        Международные ресурсы и сообщества

        Следить за темой удобнее через несколько типов площадок. Во-первых, это профильные журналы, где публикуются обзоры и новые исследования, например «Soft Robotics» и тематические коллекции журналов «Nature». Во-вторых, профессиональные сообщества — прежде всего Technical Committee on Soft Robotics при «IEEE Robotics and Automation Society». В-третьих, конференции вроде «IEEE-RAS International Conference on Soft Robotics», которая в 2026 году проходит как девятая конференция серии. В-четвертых, образовательные ресурсы, такие как «Soft Robotics Toolkit», полезные не только студентам, но и инженерам-практикам.

        Практические советы для работы с мягкой робототехникой

        Если смотреть на тему прикладно, полезно придерживаться простого алгоритма.

        1. Начинайте с задачи, а не с модного материала. Для захвата хрупких объектов, носимой помощи, медицинского контакта и перемещения по сложной траектории требования будут разными.

        2. Подбирайте материал под режим нагрузки. Важны не только мягкость и растяжимость, но и ресурс по циклам, температурная стабильность, старение и повторяемость.

        3. Выбирайте привод по среде применения. Пневматика удобна для больших деформаций, гидравлика — для усилия, электрические и магнитные схемы — для компактности и новых функций.

        4. Сразу думайте об управлении и сенсорах. Без обратной связи мягкая система часто показывает красивую демонстрацию, но хуже переносится в реальную эксплуатацию.

        5. Не противопоставляйте жесткое и мягкое. Во многих проектах лучшим решением оказывается гибридная архитектура.

        Заключение

        Мягкая робототехника — это не просто «роботы из силикона», а целый инженерный подход, в котором форму, материал и управление проектируют вместе. От жесткой робототехники она отличается тем, что делает ставку не только на точную механику, но и на управляемую податливость. Именно поэтому технология важна там, где нужны безопасность, адаптация и бережный контакт. По мере развития материалов, сенсоров и методов управления мягкие и гибридные системы будут все заметнее в медицине, производстве и новых человеко-ориентированных устройствах.

        FAQ

        Что такое мягкая робототехника?

        Это направление робототехники, где используются податливые материалы и деформируемые конструкции для более безопасного и адаптивного взаимодействия со средой.

        В чем разница между жесткой и мягкой робототехникой?

        Жесткие роботы больше опираются на твердые звенья и шарниры, а мягкие — на эластичные материалы и контролируемую деформацию. Это делает мягкие системы удобнее для деликатного контакта, но сложнее в управлении.

        Как работает мягкая робототехника?

        Она использует пневматические, гидравлические, электрические, магнитные и другие приводы, чтобы изгибать, растягивать или сжимать податливые элементы конструкции и получать нужное движение.

        Где используется мягкая робототехника?

        Прежде всего в медицине, носимых устройствах, деликатном промышленном захвате, образовании и исследовательских роботизированных системах.

        Какие существуют типы и конструкции мягких роботов?

        Обычно выделяют полностью мягкие системы, континуум-роботов, гибридные конструкции с жесткими и мягкими компонентами, мягкие захваты, носимые устройства и биомиметические платформы, вдохновленные живыми организмами.

        Характеристики
        Автор
        Лимахин Алексей
        Проекты
        Склады и логистика
        Robort by 3Logic Group автоматизировал внутреннюю логистику офиса с помощью робота-доставщика
        Ежедневная офисная логистика в крупных компаниях часто связана с дополнительными временными затратами на перемещение сотрудников по зданию для передачи документов и мелких грузов. Внедрение Pudu FlashBot Max позволило перевести эти операции в автоматический режим. Робот самостоятельно забирает корреспонденцию и развозит ее по заданным отделам, что ускоряет операционные процессы и позволяет сотрудникам сосредоточиться на своих рабочих задачах.
        Гостиницы и рестораны
        Robort by 3Logic Group обеспечил новый уровень сервиса в отеле DoubleTree by Hilton Tyumen с помощью робота-официанта
        Отель DoubleTree by Hilton Tyumen — это современный гостиничный комплекс с развитой инфраструктурой, который требует особых подходов к обслуживанию. Отель располагает 195 номерами, рестораном, лобби-баром, а также обширным event-направлением, включающим семь переговорных комнат и площадки для мероприятий площадью более 600 квадратных метров. Главной задачей проекта стала автоматизация доставки инвентаря и блюд для поддержания единого высокого стандарта сервиса в различных сценариях: от завтраков и обслуживания в номерах до масштабных банкетов и конференций.
        Статьи
        Блог
        7 июля 2026
        6 основных типов промышленных роботов: руководство по классификации и применению
        Основные типы промышленных роботов — декартовые, цилиндрические, сферические, SCARA, шарнирные и параллельные системы. Для производства такая классификация важна на практике: она помогает понять, какое решение лучше подойдет для сварки, сборки, паллетирования или упаковки, а также как на выбор влияют приводы промышленных роботов, система управления и рабочая зона. Чем точнее подобран класс робота, тем проще получить нужную скорость, повторяемость и удобство интеграции в линию.
        Новинки
        22 мая 2025
        Pudu FlashBot Max — новая грань умного сервиса для отелей и жилых комплексов
        FlashBot Max от Pudu Robotics автоматизирует процесс доставки, снижает нагрузку на персонал и повышает качество обслуживания в отелях, офисах и жилых комплексах.
        Товары
        Количество двигателей
        6
        Степени свободы (отдельные моторы):
        6
        Робот-манипулятор AgileX PiPER
        Промышленные роботы-манипуляторы
        Робот-манипулятор AgileX PiPER
        В наличии
        Арт. 173895
        от 415 000 ₽
        Грузоподъемность (максимальная)
        0.5 кг
        Степени свободы (отдельные моторы):
        6
        Рука-манипулятор Unitree D1
        Рука-манипулятор Unitree D1
        В наличии
        Арт. 147194
        от 539 500 ₽
        Максимальная скорость
        1 м/c
        Количество двигателей
        6
        Степени свободы (отдельные моторы):
        7
        Рука-манипулятор UFACTORY Lite 6, модель LI10
        Промышленные роботы-манипуляторы
        Рука-манипулятор UFACTORY Lite 6, модель LI10
        В наличии
        Арт. 179059
        от 406 700 ₽
        Максимальная скорость
        1 м/c
        Количество двигателей
        5
        Степени свободы (отдельные моторы):
        5
        Рука-манипулятор UFACTORY xARM 5, модель XF13
        Промышленные роботы-манипуляторы
        Рука-манипулятор UFACTORY xARM 5, модель XF13
        В наличии
        Арт. 179055
        от 763600 ₽
        Назад к списку
        • Блог 63
        • Мероприятия 19
        • Новинки 11
        • Образование 1
        • Роботы-уборщики 1
        • СМИ о нас 6
        AgileX Hunter AgileX Ranger AgileX Thunder DEEPRobotics DEEPRobotics Lite3 Venture Keenon Keenon C40 Keenon DinerBot T8 Limo Cobot NavBot-EN01 Petoi Petoi OpenCat Bittle R Pudu Pudu BellaBot Pudu FlashBot Max Pudu HolaBot Pudu KettyBot Pudu T300 UFactory xArm 6 UFactory xArm 7 Unitree Unitree A1 Basic Unitree A2 Unitree AlienGo Unitree B2 Unitree G1 Unitree Go1 Edu Unitree Go1 Pro Unitree Go2 Unitree Go2 Edu Unitree Go2-W Unitree H1 Unitree H2 Unitree R1 бизнес Гуманоиды Колесные роботы Мероприятия Новинка Образование Робот-собака Робототехника Роботы Роботы для ресторанов Роботы- официанты Роботы-гуманоиды Роботы-манипуляторы Роботы-официанты Роботы-промоутеры Сервисные роботы Складские роботы стратегия Человекоподобные роботы Экспертиза
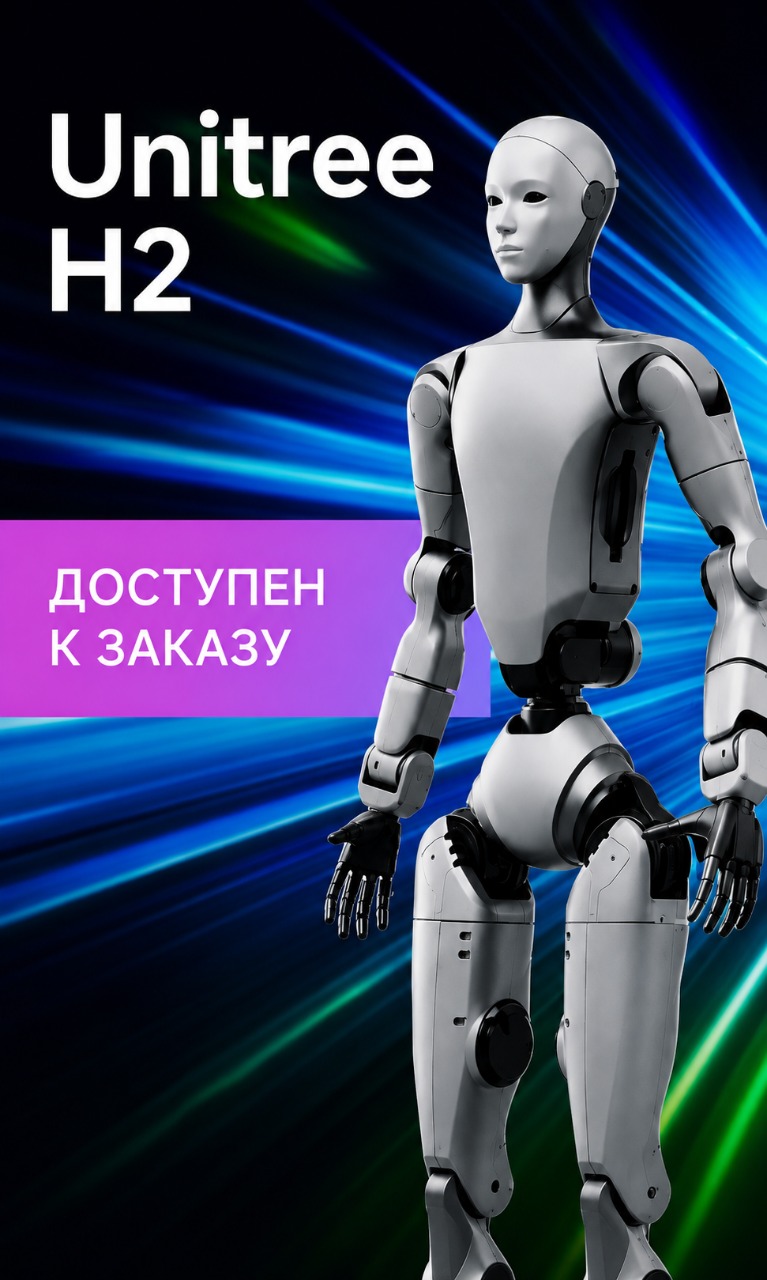
        Unitree H2 готов к заказу Unitree H2 готов к заказу
        Компания
        О компании
        Производители
        Каталог
        Бионические роботы-собаки
        Роботы для образования
        Сервисные роботы
        Роботы для гостинично-ресторанного бизнеса
        Роботы-манипуляторы
        Роботы-уборщики
        Роботы для развлечений
        Роботы-гуманоиды
        Логистические и складские роботы
        Аксессуары
        Колесные и гусеничные роботы
        Программируемые роботы
        Аренда
        Аренда Keenon DinerBot T10
        Аренда Unitree G1
        Аренда Unitree Go2 Air
        Аренда Unitree Go2 Pro
        Аренда Unitree Go1 Pro
        Аренда DeepRobotics Lite3 Venture
        Аренда Pudu BellaBot
        Аренда Pudu KettyBot
        Информация
        Вопрос-ответ
        Гарантия и поддержка
        Доставка и оплата
        Контакты
        8 800 555 84 28
        8 800 555 84 28
        E-mail
        info@robort.ru
        Адрес
        121059, г. Москва, ул. Киевская, дом 7, корпус 2, подъезд №7
        Режим работы
        Пн. – Пт.: с 10:00 до 19:00
        info@robort.ru
        121059, г. Москва, ул. Киевская, дом 7, корпус 2, подъезд №7
        © 2026 ROBORT
        Политика конфиденциальности
        Политика обработки файлов cookies
        Пользовательское соглашение
        Согласие на получение рекламно-информационных сообщений
        Карта сайта
        0 Корзина

        Ваша корзина пуста

        Исправить это просто: выберите в каталоге интересующий товар и нажмите кнопку «В корзину»
        Перейти в каталог
        Главная 0 Корзина Каталог Блог Контакты